图形化系统建模
连接组件、设置参数、组织层级,用直观的系统图表达电气、机械与控制系统。
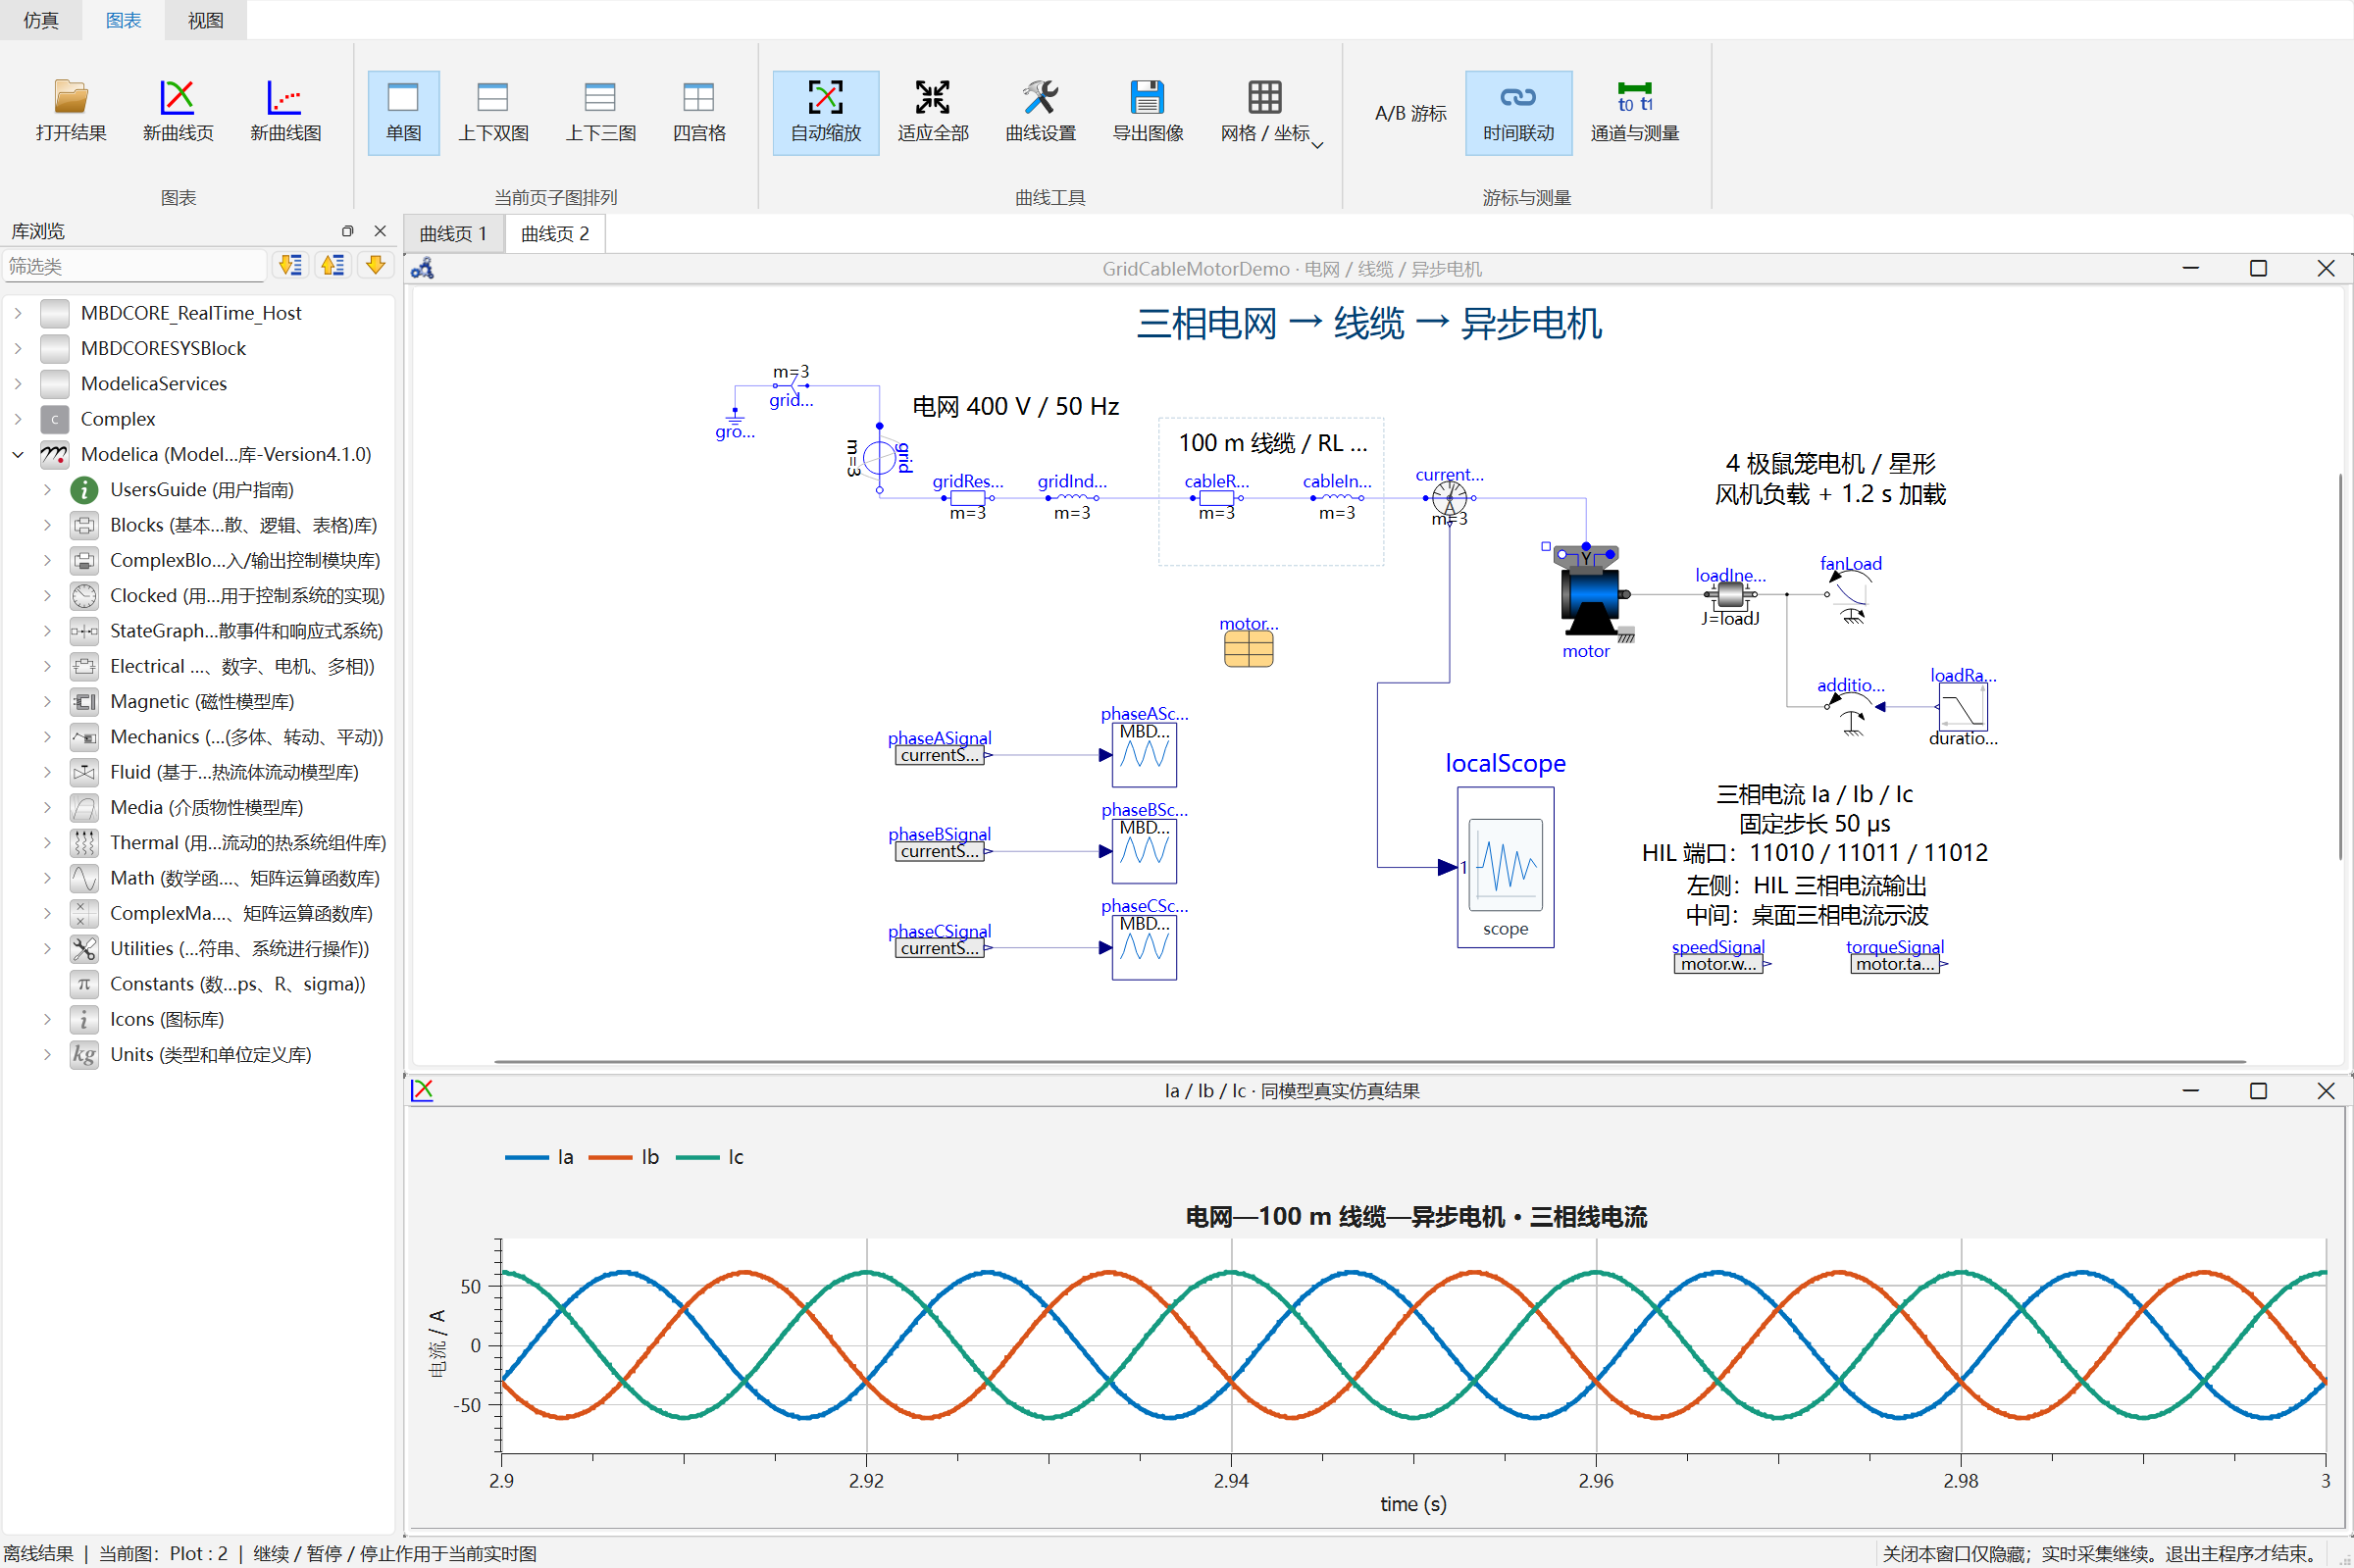
基于 Modelica 的系统建模与仿真软件。以 GridCableMotorDemo 为例,连接三相电网、线缆、异步电机与负载,从三相电流分析延伸到 MBDCORE 半实物验证工作流。
在同一工程中组织模型、仿真和实时验证
连接组件、设置参数、组织层级,用直观的系统图表达电气、机械与控制系统。
将组件行为写成物理方程,结合非因果连接与面向对象封装,构建可复用模型。
使用 Modelica 标准库与 MBDCORE 自有库,为电路、电机、传动及控制信号搭建系统。
配置求解与实验参数,查看多通道波形,以多图布局和时间游标分析动态响应。
通过 FMI 与 C 源码工作流衔接目标机编译,在配置的实时主机上组织模型程序运行。
通过 Scope 和配套 XCP 通信观测模型信号,在线调整模型开放的数值参数。
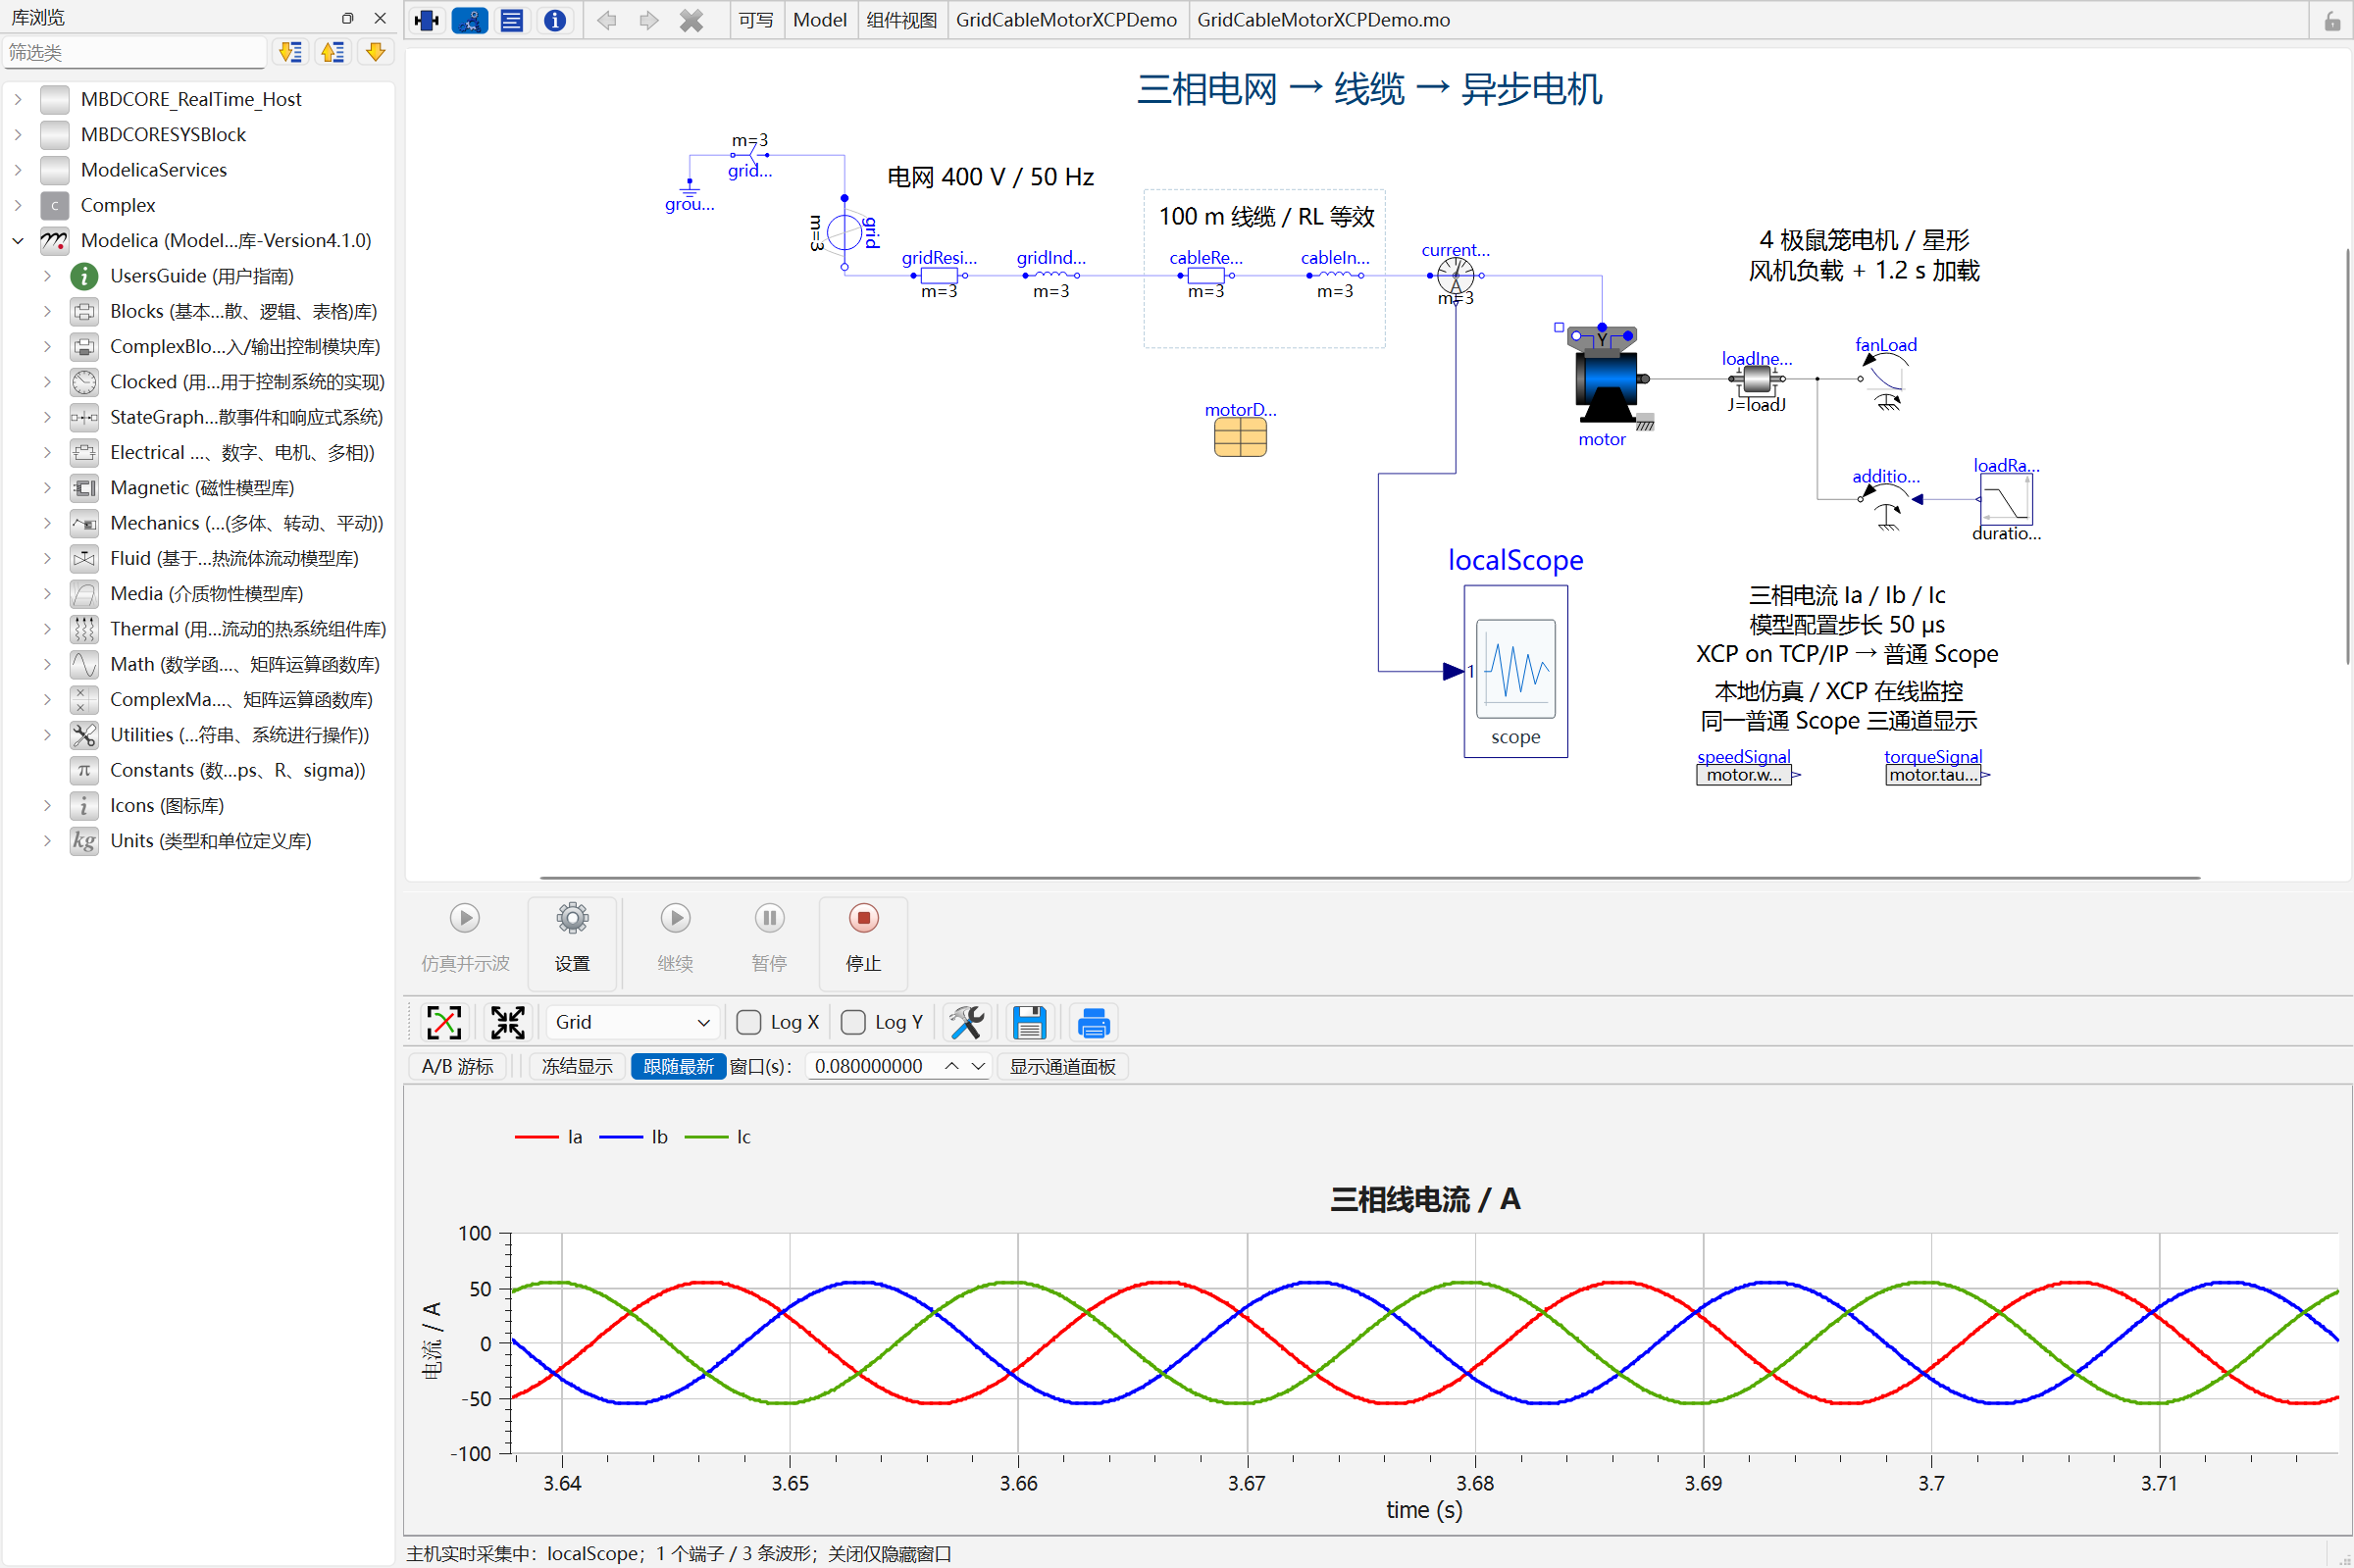
GridCableMotorDemo:从电网、线缆与电机连接,直接对照三相电流响应
将三相电网、100 米线缆、异步电机与机械负载组成系统,用组件参数描述电气与机械特性。
在模型中接出 Ia、Ib、Ic,在同一坐标系比较电流幅值、相位和动态变化,结合缩放与游标分析响应。
结合本地示波与 MBDCORE 示波接口组织模型信号,为桌面仿真和目标机验证提供清晰的信号连接。
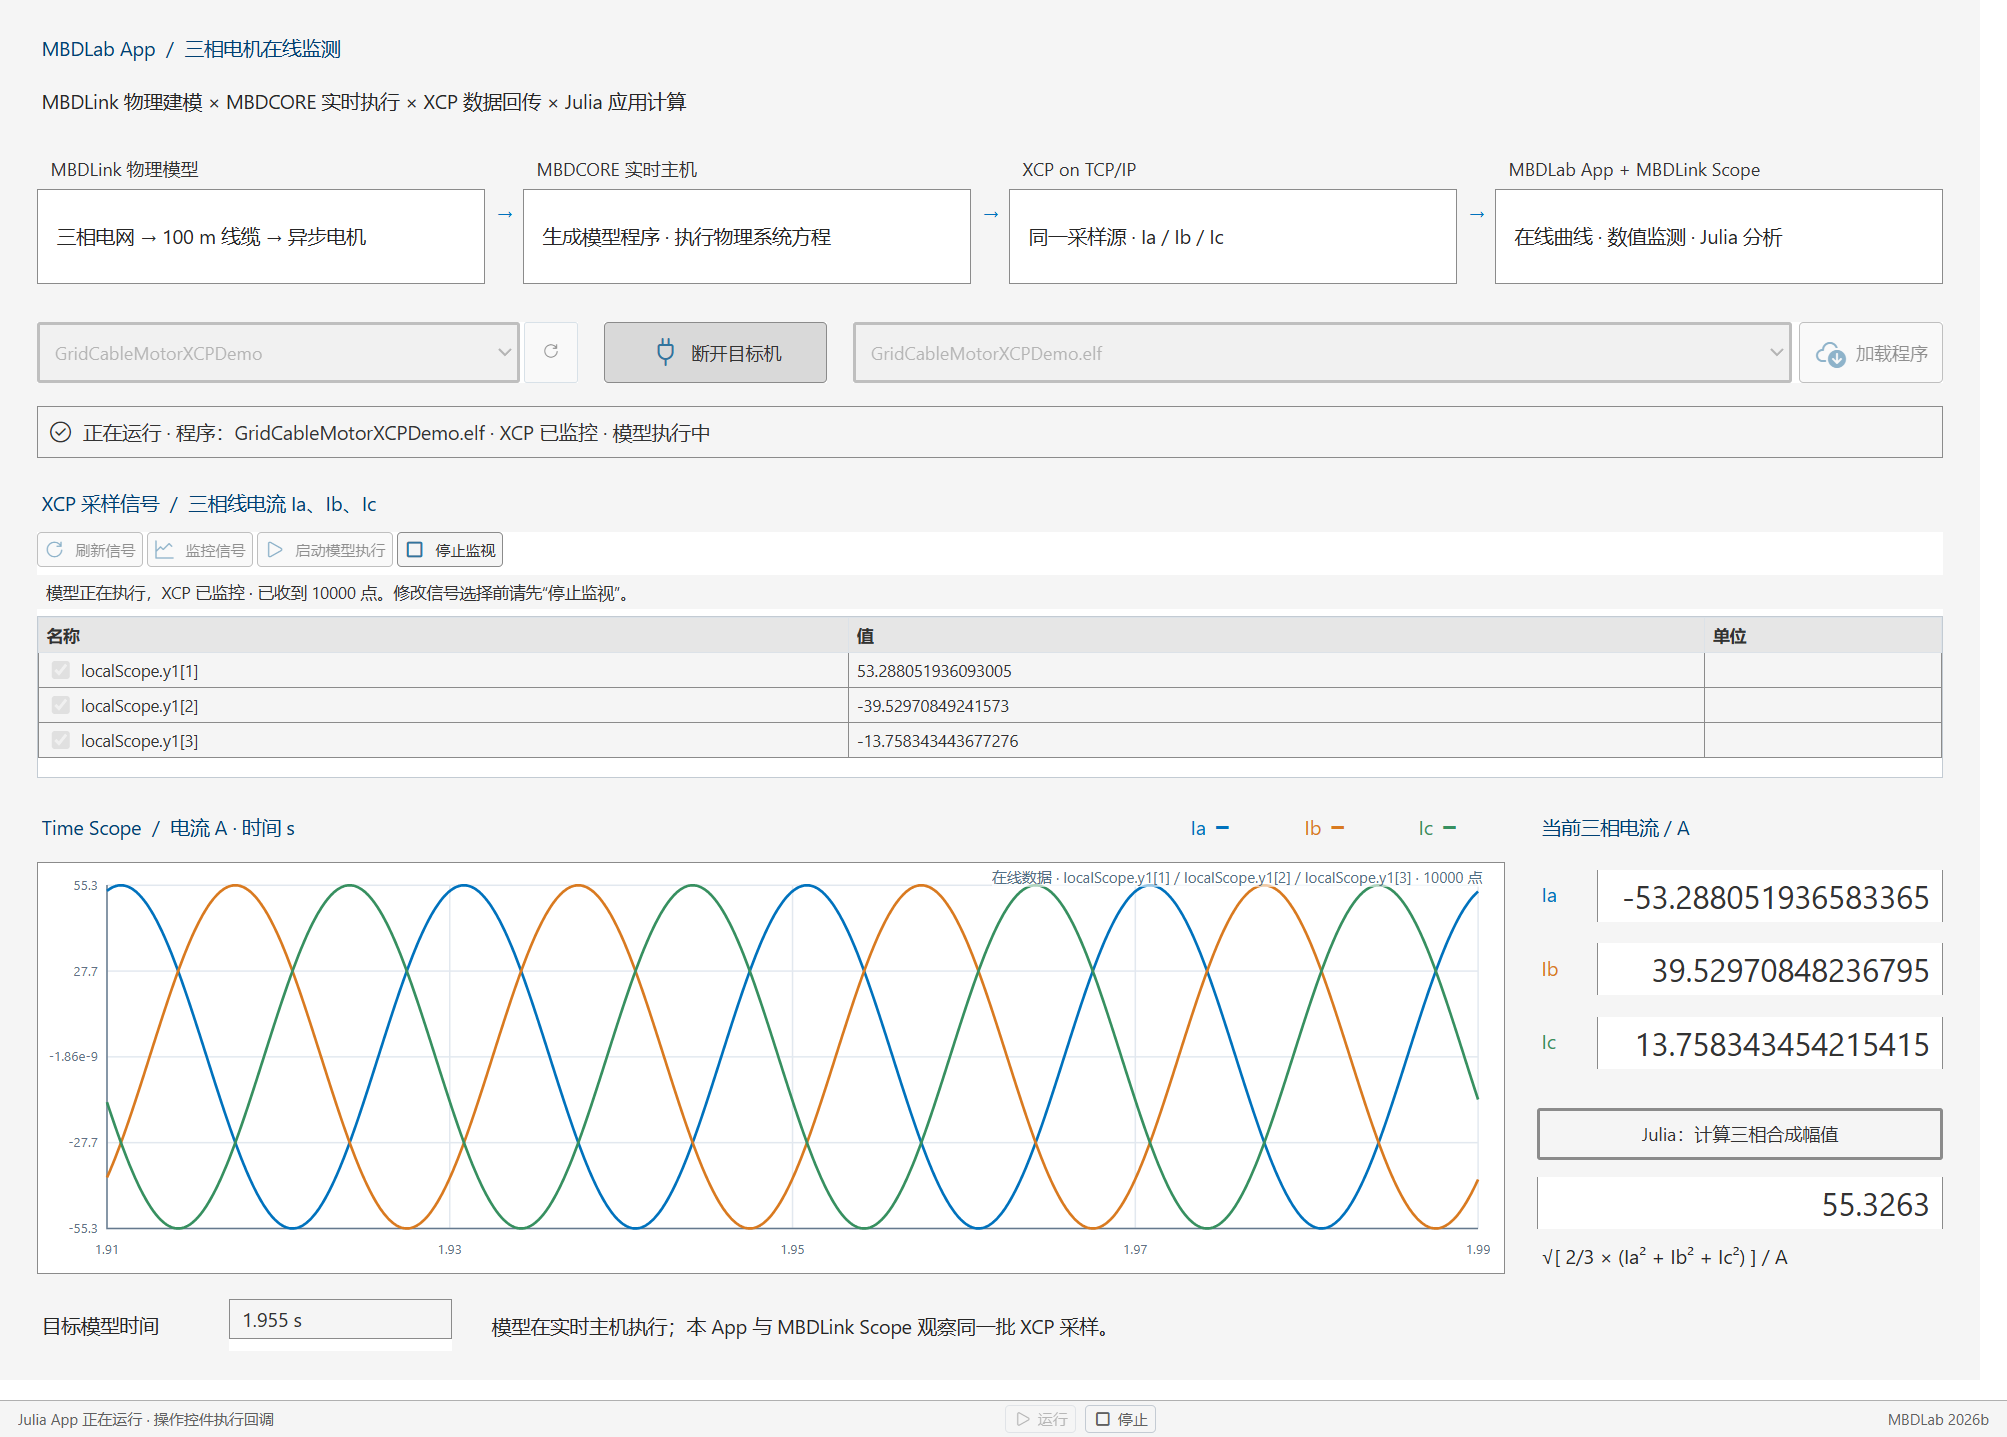
三相电网、100 米线缆与异步电机的物理模型运行在 MBDCORE 实时主机,通过 XCP on TCP/IP 将 Ia、Ib、Ic 三相电流回传到 MBDLink 原生 Scope 和 MBDLab App,联动观察模型的动态响应。
 MBDLab App
Julia 与专用实验界面
三相电流与模型时间
连接及采集状态
连接与模型选择
采样与运行状态
MBDLinkModelica 建模与原生应用桥
物理模型与源码生成
原生示波与 App 同源显示
编译与模型部署
XCP on TCP/IP
Ia / Ib / Ic
实时主机 · 物理模型执行
固定步长运行
目标信号实时采样
本例通过同一 XCP 连接,将目标机信号同时送入原生 Scope 与专用 App。
通过 MBDLink 原生应用桥共享 XCP 采样,在 App 中同步查看三相电流、模型时间与连接状态,并用 Julia 回调计算电流合成幅值。
把桌面上的计算与模型,带入真实控制器的闭环验证
在 MBDLink 中配置实时主机与固定步长,完成模型源码导出、远端编译和程序运行;通过硬件管理查看主机与模型程序状态。
使用 Scope 与 XCP 观测信号、调节模型开放的数值参数,也可通过 MBDLab App 的模型与 HIL 控件构建专用实验界面。
实时部署需结合模型规模、固定步长、I/O 配置及目标机完成工程验证。
了解 MBDCORE 实时仿真硬件 →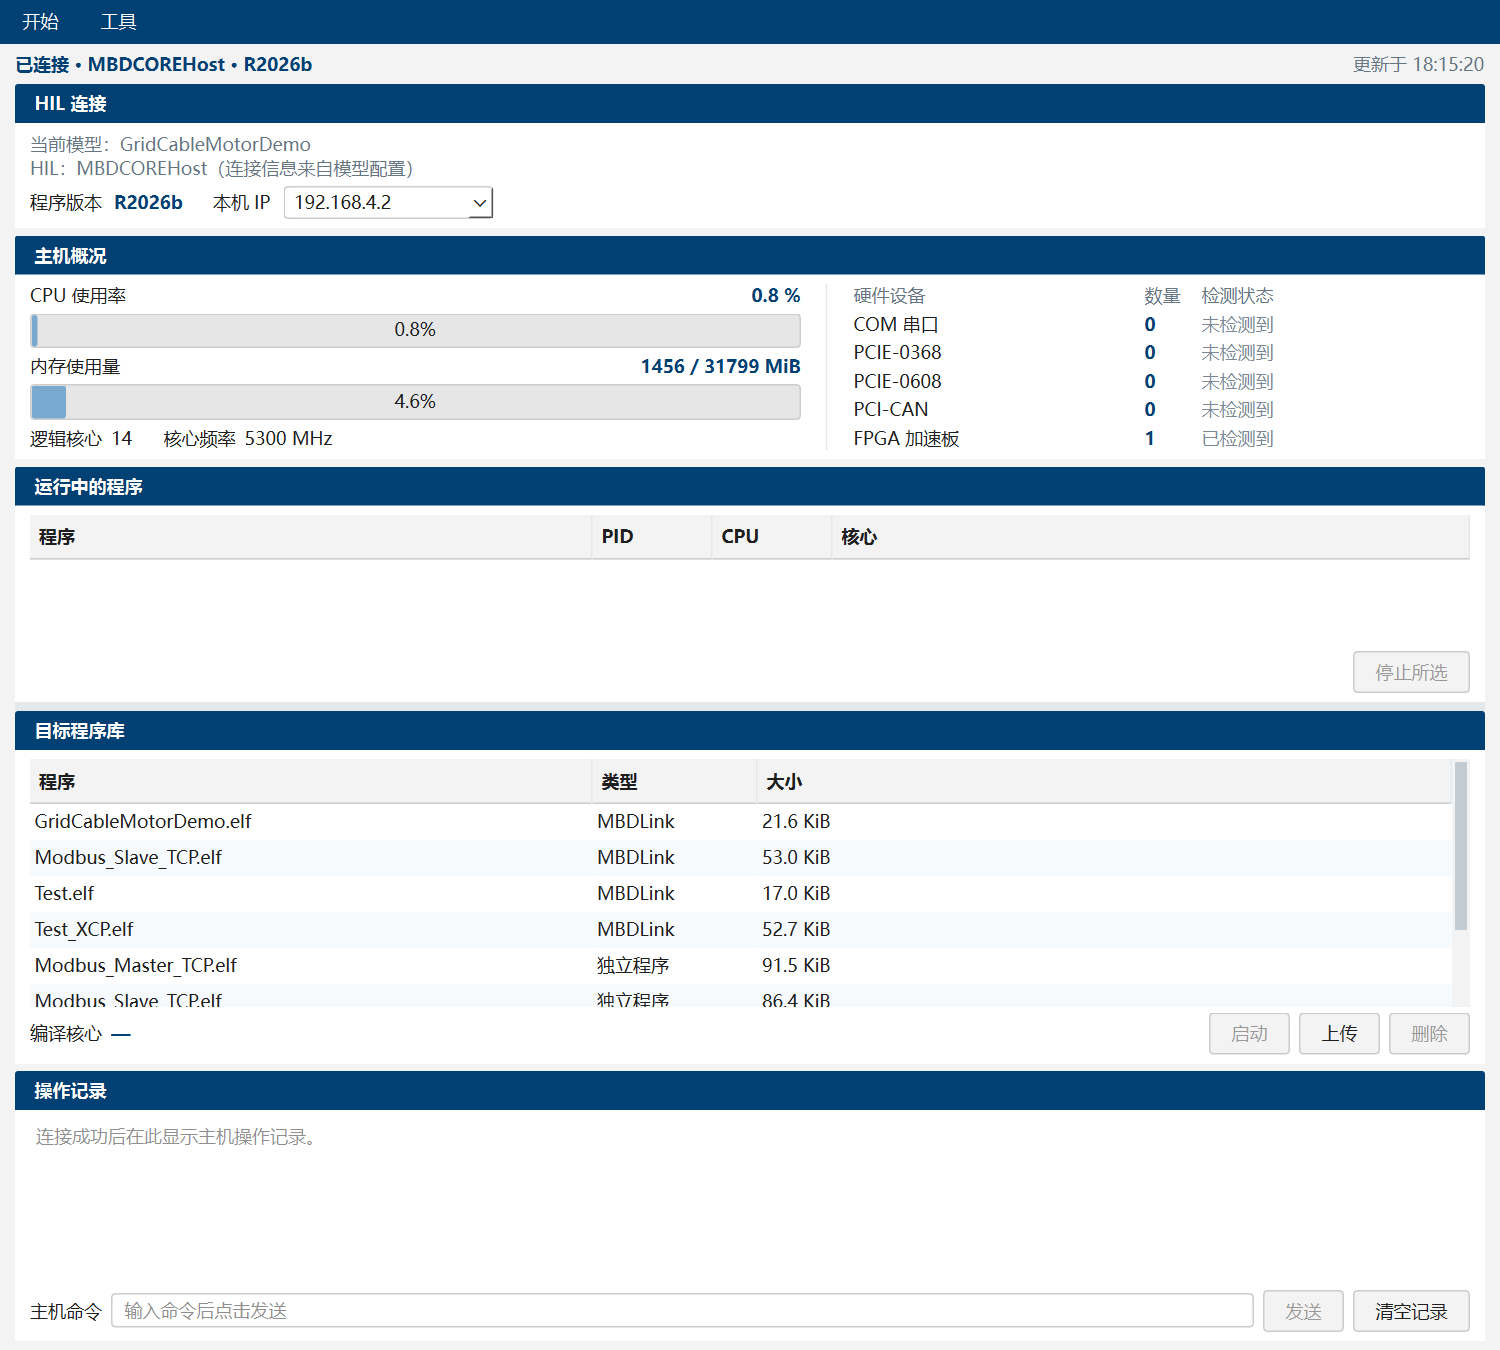
MBDCORE 实时工作流集成在 MBDLink 的半实物仿真平台入口中。从模型导出、目标机编译到程序管理,将建模环境与实时主机连接起来。
联合模型图为桌面仿真,XCP 示例为目标机在线采集;主机管理图展示连接与程序管理。
咨询实时模型与 I/O 集成方案 →